NeurIPS 2026Spotlight
Improving the Diffusability of Motion Tokenizer
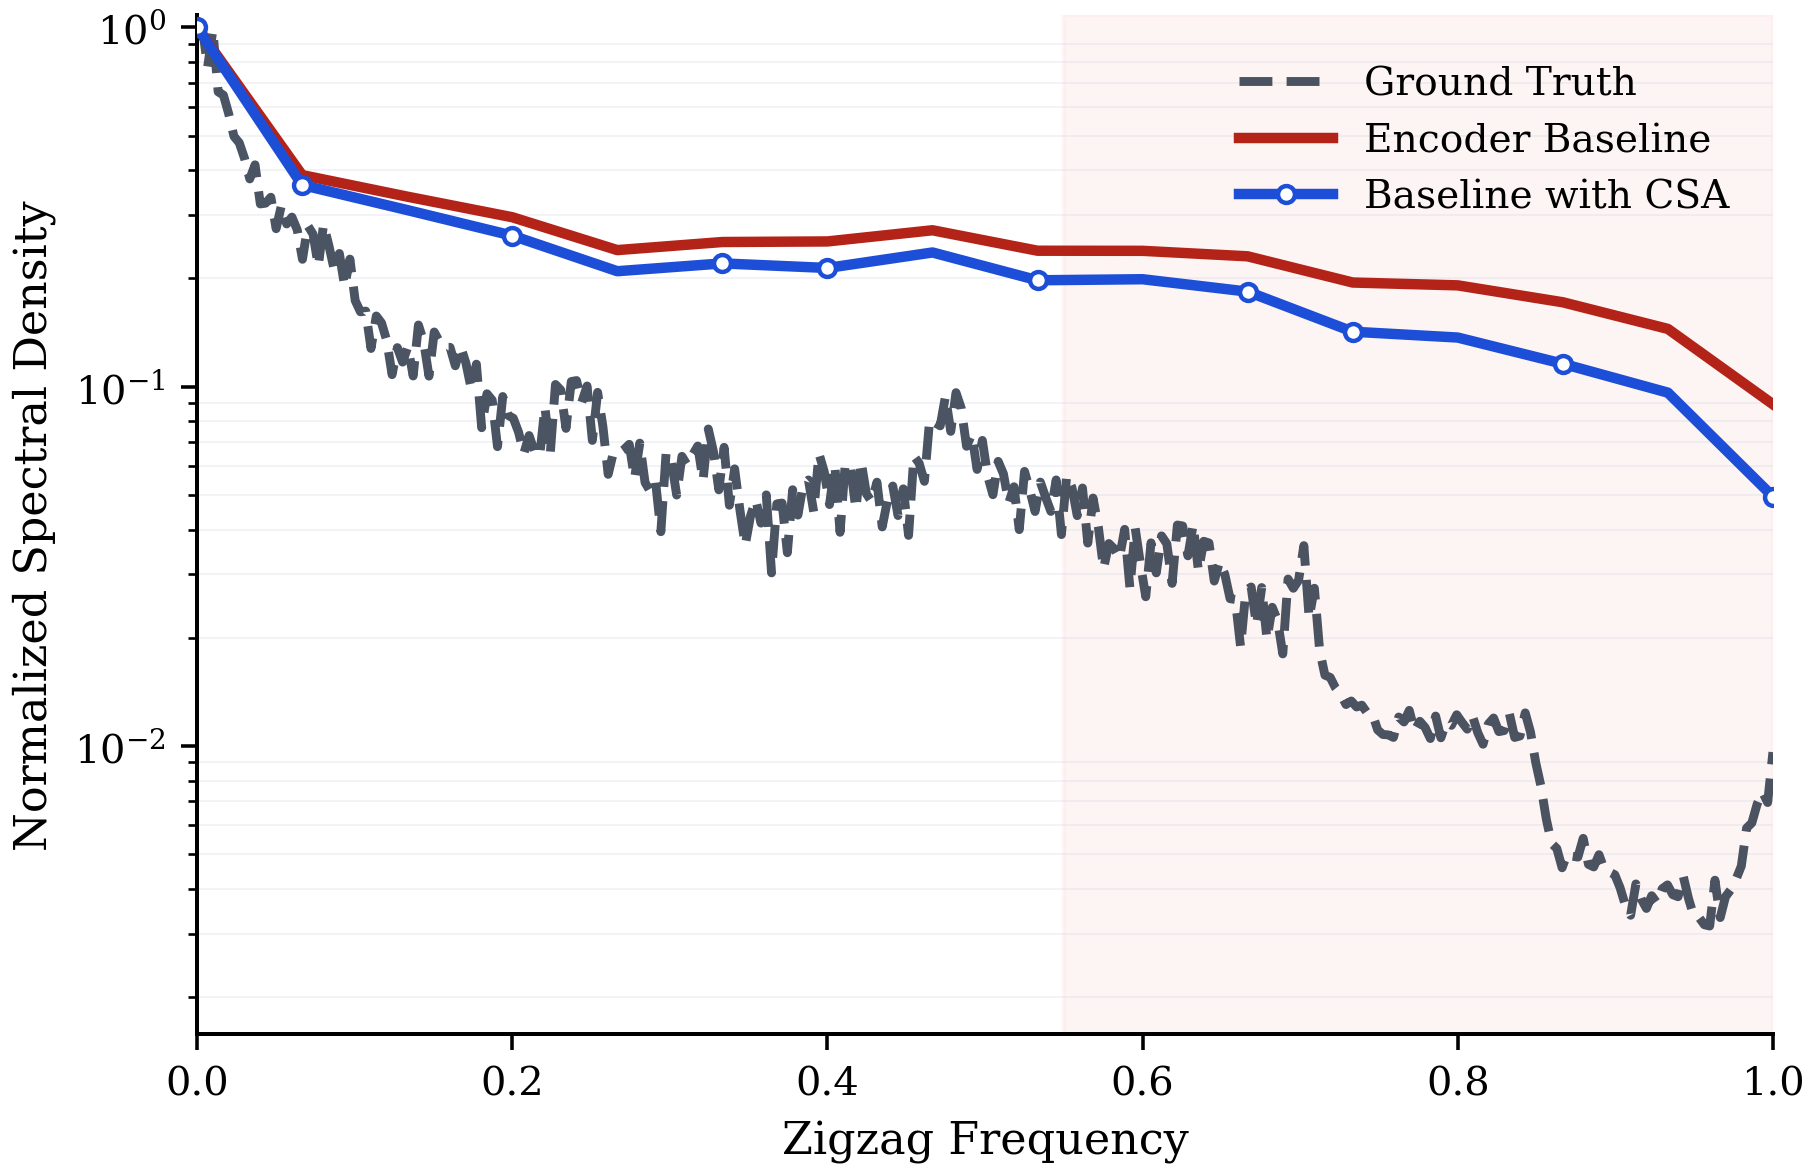
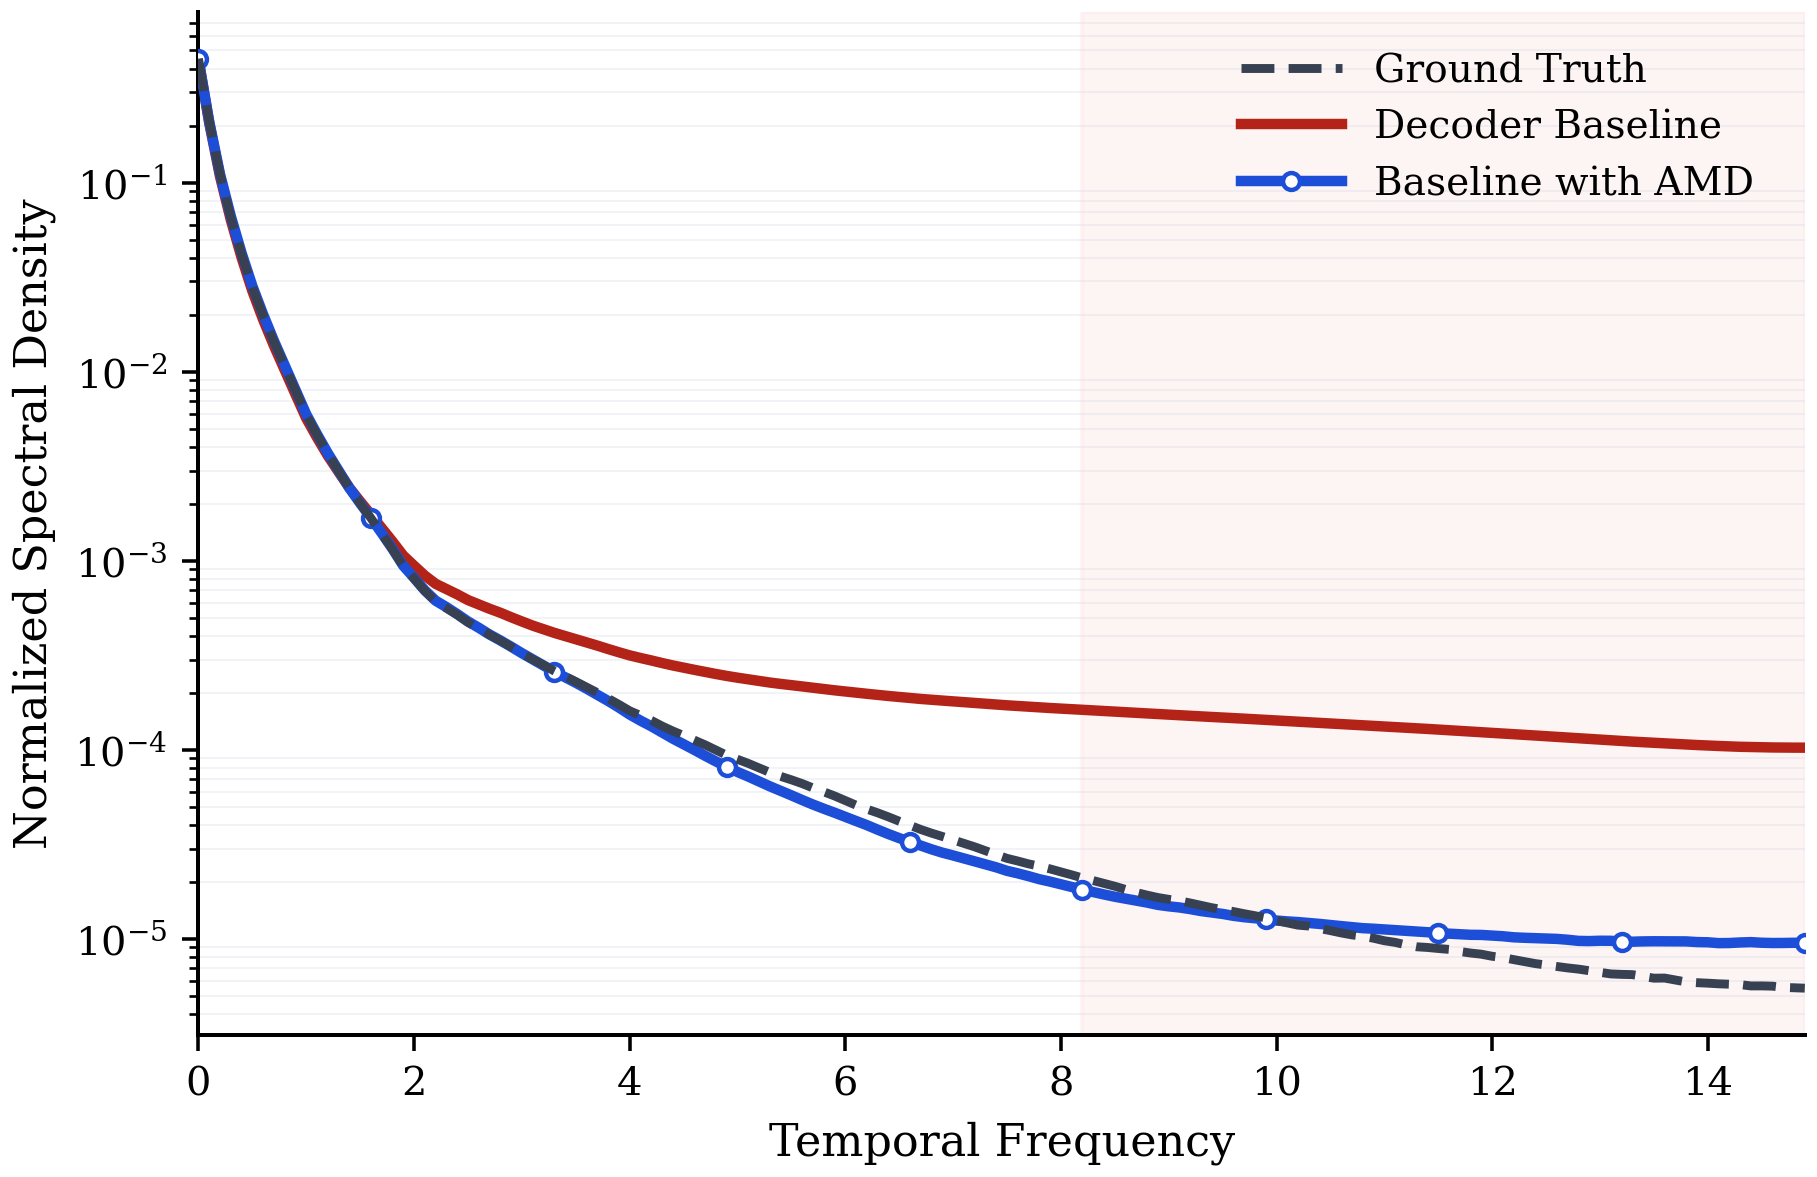
Post-training motion tokenizers with spectral latent regularization and generative decoding for diffusion-friendly latent spaces.
VIRTUAL HUMAN · GENERATIVE AI · HUMAN–ROBOT INTERACTION
I am pursuing a PhD in Engineering Research at King’s College London, supervised by Dr Oya Celiktutan. My research focuses on deep generative human motion modeling for human–robot interaction.
Post-training motion tokenizers with spectral latent regularization and generative decoding for diffusion-friendly latent spaces.

Unified flow matching for variable-person motion generation, reducing computation and stage-wise error accumulation.